MESO SCALE · CVPRW DRIVEX 2026 · TRB ANNUAL MEETING
Seeing Through the Occlusion Shadow at Urban Intersections
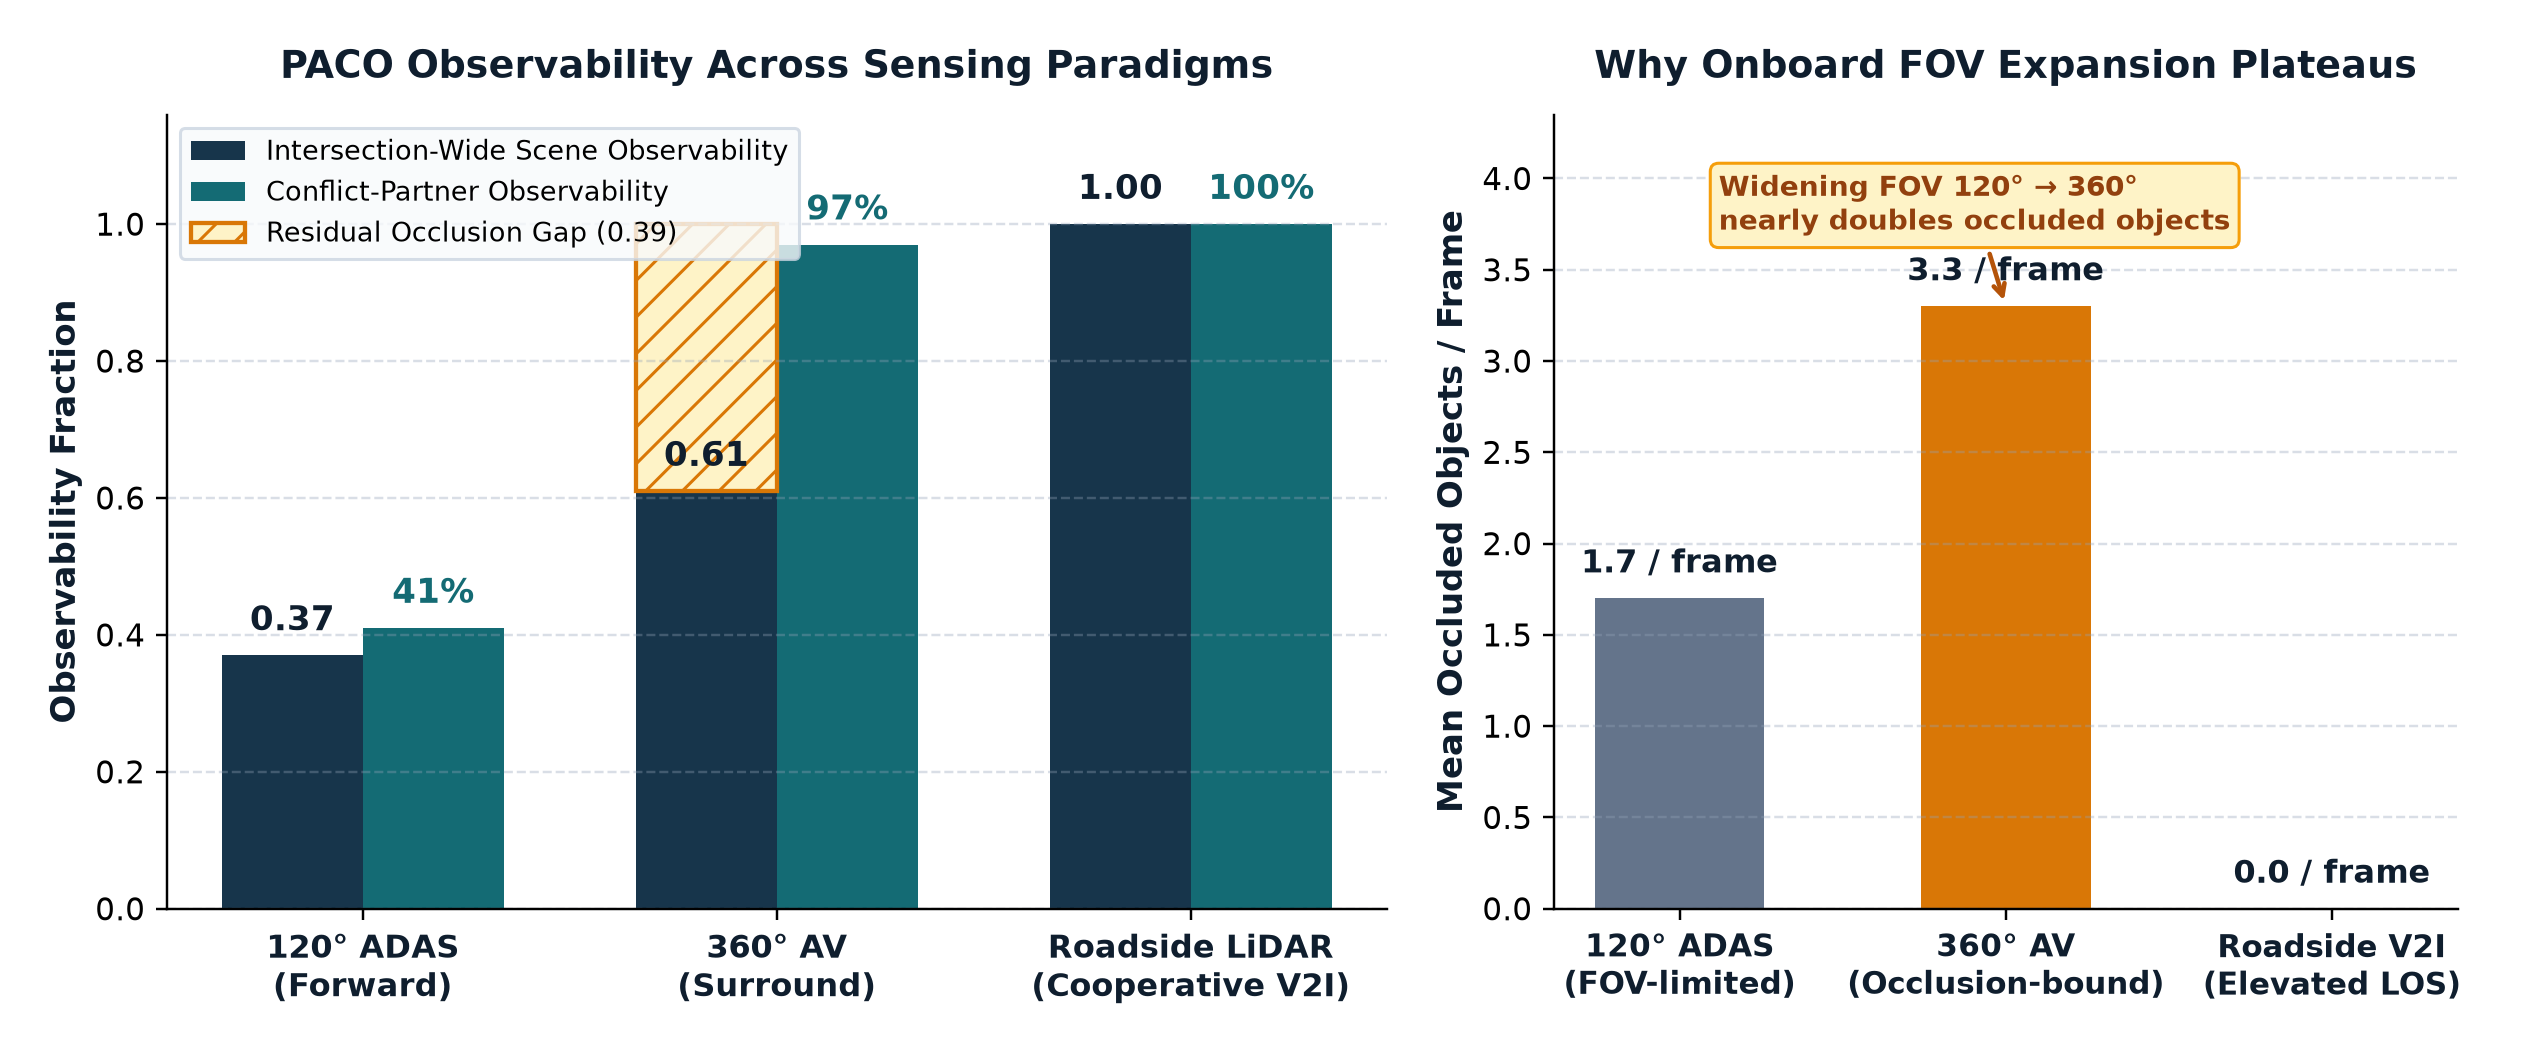
Upgrading an ego vehicle from a 120° forward ADAS camera to a 360° roof-mounted AV LiDAR raises urban intersection observability from 0.37 to only 0.61. Our PACO framework proves mathematically and empirically why elevated roadside 3D LiDAR (1.00) is essential to protect occluded pedestrians and cyclists.
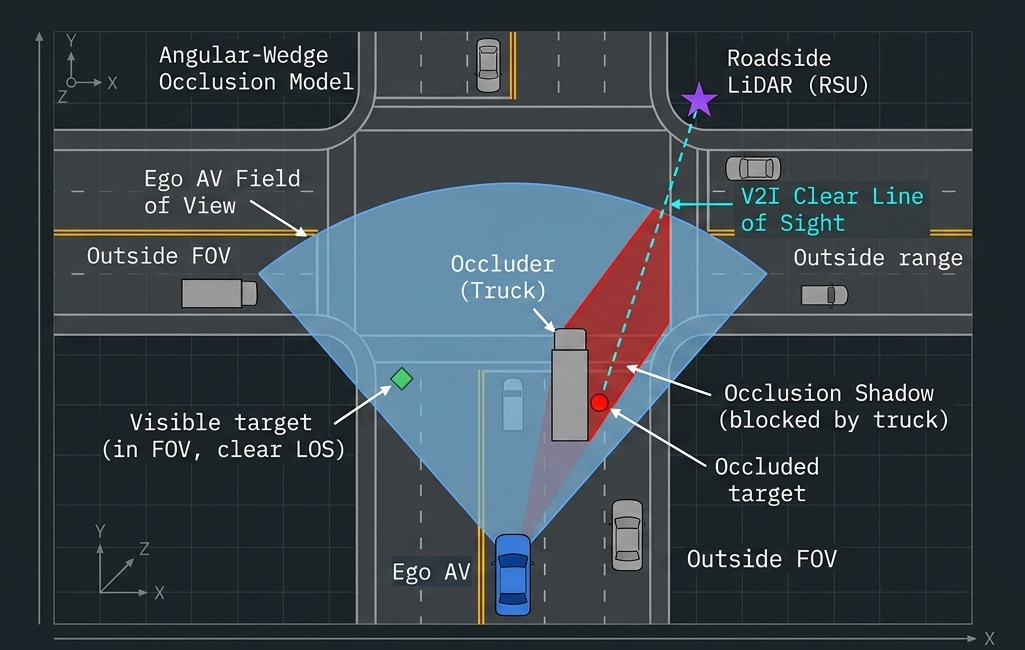
INTERACTIVE OBSERVABILITY EXPLORER
Compare 120° ADAS, 360° Roof AV, and Elevated Roadside V2I LiDAR
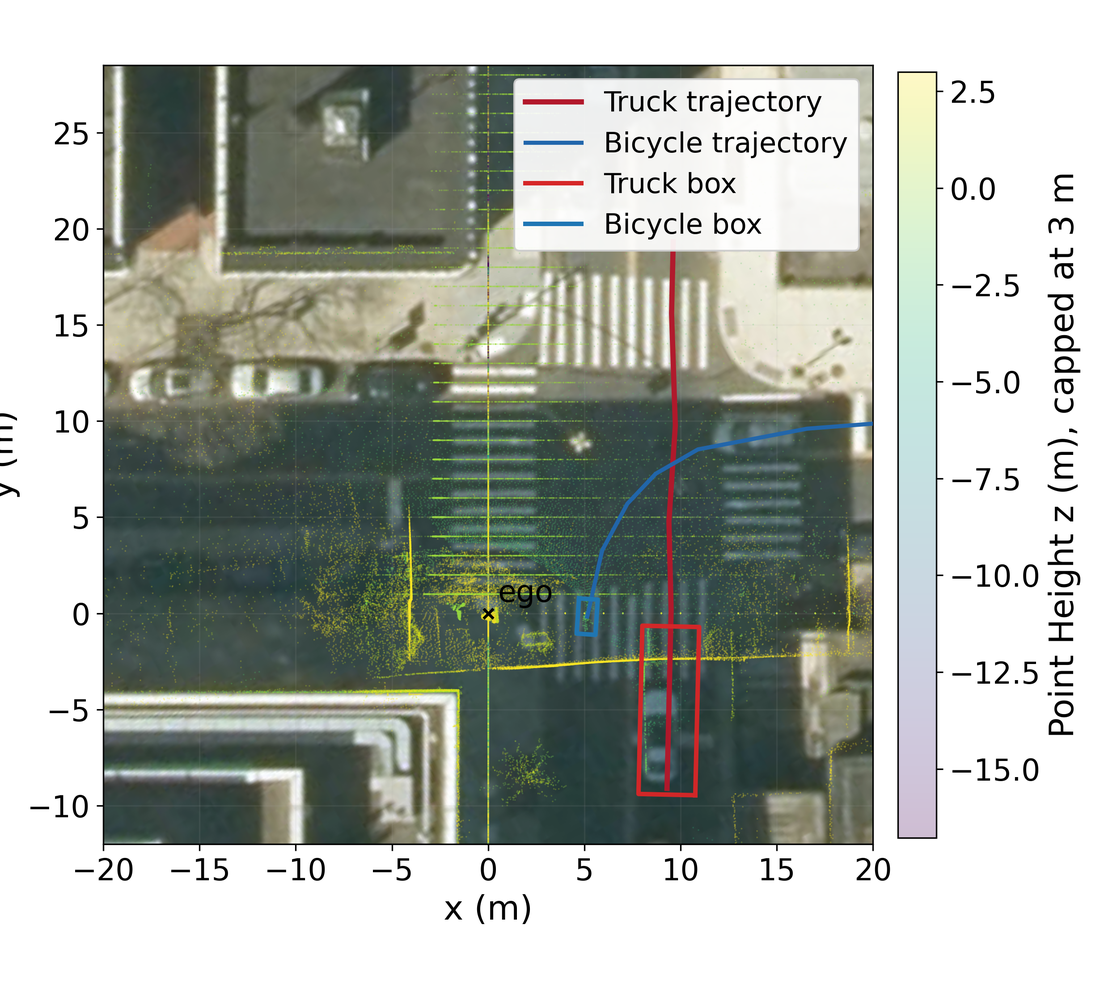
Toggle sensor architectures below to see how a single turning freight box truck casts a dynamic blind zone across active urban crosswalks — and how elevated roadside LiDAR resolves every occluded vulnerable road user.
PHYSICS-GROUNDED METRIC · PACO
Why Expanding Ego Field-of-View Cannot Solve Occlusion
Standard autonomous-driving benchmarks weight every object equally regardless of collision risk or line-of-sight physics. PACO (Proactive Risk-Weighted Cooperative Observability) couples 3D ray-cast occlusion geometry with kinematic conflict risk on real NYC urban LiDAR data:
- 120° ADAS (0.37) → 360° AV (0.61) → Roadside V2I (1.00): Even an ideal 360° vehicle sensor loses 39% of risk-weighted intersection observability behind buses, delivery vans, and turning queues.
- Freight Multiplies Blind Zones: Heavy urban freight nearly doubles occluded road users per frame from 1.7 to 3.3.
- Placement Guidance: Turns qualitative V2I arguments into quantitative mast-placement criteria for municipal DOTs.
PROACTIVE SAFETY AUDITING · CVPRW DRIVEX 2026
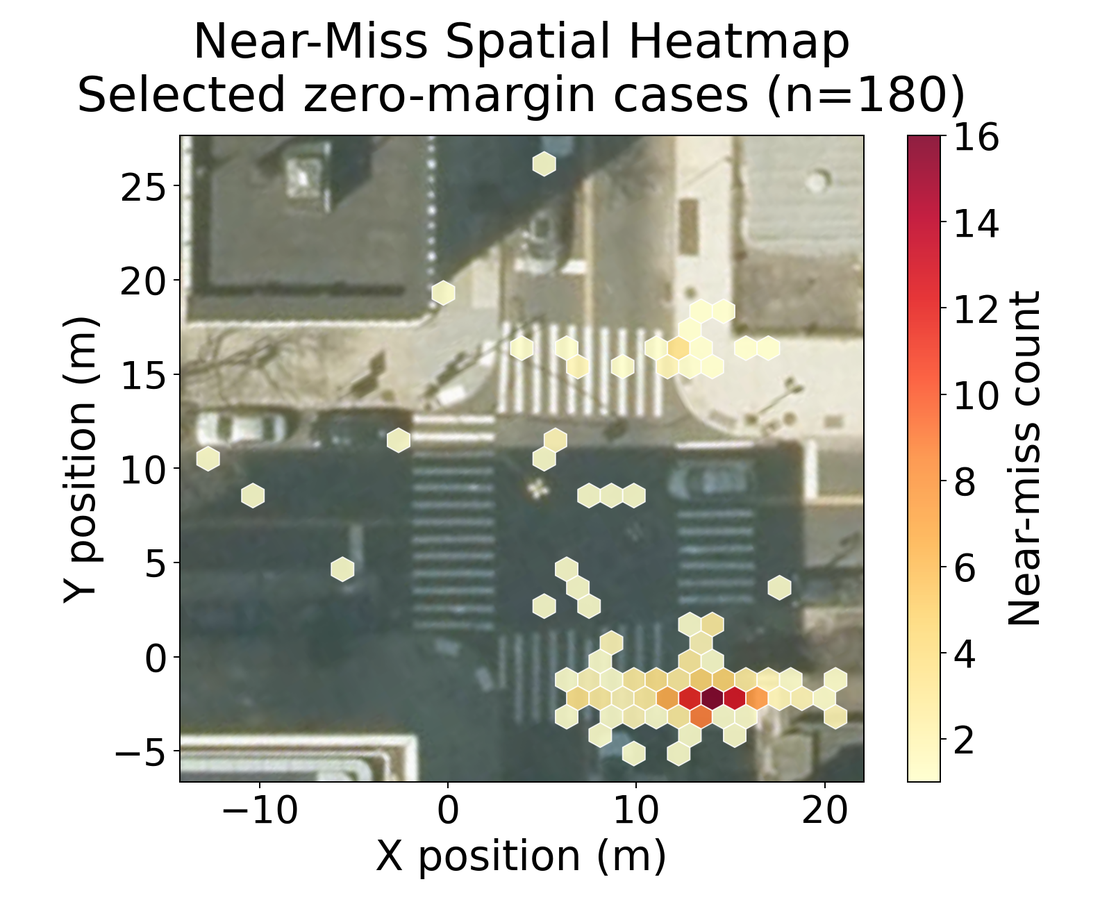
Diagnosing 180 Near-Miss Conflicts Before a Crash Occurs
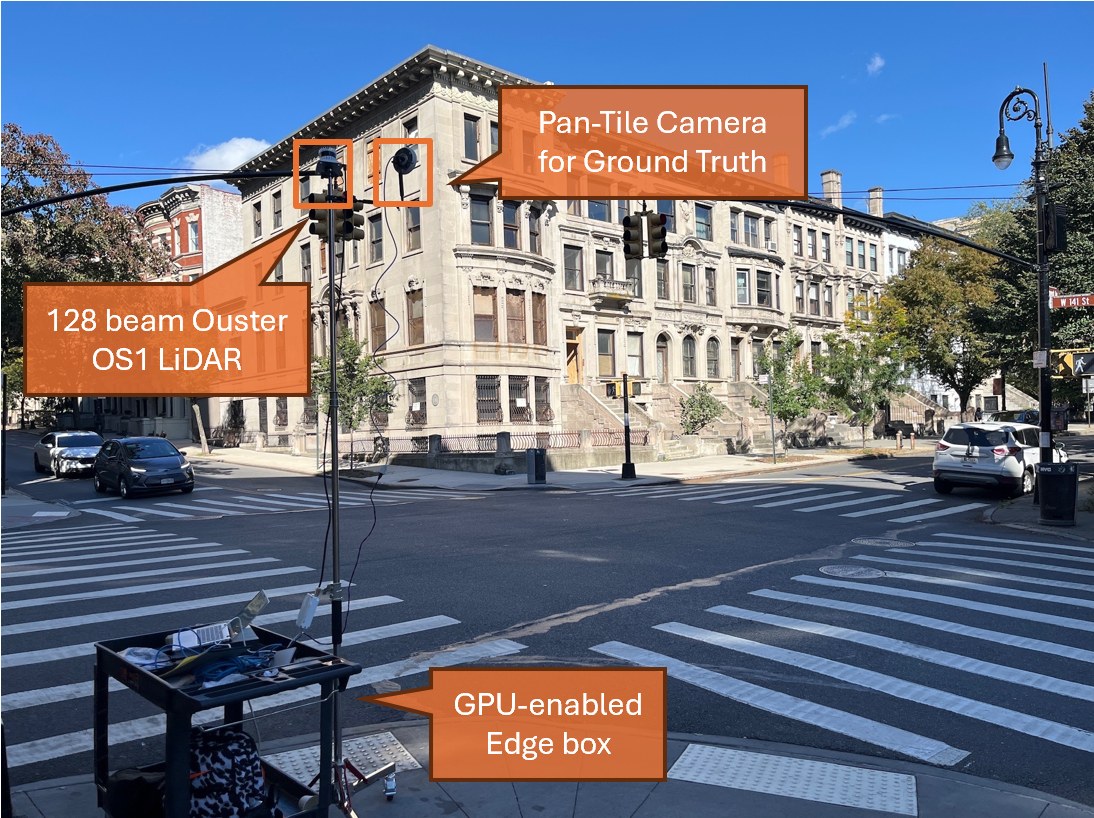
Traditional traffic safety waits years for fatal or injurious crashes to accumulate. Using continuous 3D LiDAR trajectories at a complex NYC intersection, our proactive safety auditor extracts sub-meter Post-Encroachment Time (PET) and Time-to-Collision (TTC) conflict pairs automatically:
- Spatial Conflict Heatmaps (n = 180): Pinpoints exact crosswalk conflict pockets where permissive turning vehicles encroach on pedestrians.
- Micro-Behavioral Kinematics: Captures vehicle deceleration failures, abrupt pedestrian hesitation, and occluded curb-entry conflicts invisible to monocular traffic cameras.
- Actionable Signal Countermeasures: Directly supports Leading Pedestrian Intervals (LPI), protected turn phases, and curb-daylighting redesigns.
PEER-REVIEWED PUBLICATIONS & PREPRINTS
Research Outputs
Proactive Urban Intersection Safety Auditing Using Roadside 3D LiDAR
PACO: Quantifying Cooperative Intersection Observability Across Ego and Roadside Sensors
MULTI-SCALE PORTFOLIO
Explore Other Deployed Systems
BIRDS Hybrid Bridge Robot
Patented drone + motorized girder-clamping robot with 1.3 s autonomous flange capture, Jetson RGB-D vision, and ...
View System Architecture Macro · Continuous Corridor SensingHighway LiDAR Sync & InfraLiDAR-Eval
61.9-hour roadside 3D LiDAR + RGB synchronization, multi-sweep reconstruction, and NYSDOT I-95 corridor evaluati...
View System Architecture Micro · Climbing Robot & 3D NDTConcrete 3D Defect Analytics
Wall-climbing robot + iPad TestFlight app + AWS Lambda CNN + WebODM 3D mesh registration for millimeter-scale co...
View System Architecture City · Geospatial AI & SimulationCERRA & LLM-SUMO Platform
Agency-facing spatiotemporal analytics platform at UMD M-TRAIL integrating LLM-SUMO counterfactual simulation, e...
View System Architecture Micro · Robust Flight ControlFractional-Order UAV Servoing
Iso-damping fractional-order PD^μ quadrotor visual servoing (0.933 s vs. 0.546 s max sampling period) with live ...
View System Architecture Full-Stack AI Product · 0-to-1ScholarMind AI Platform
Bilingual AI research & education platform with Claude + self-hosted Qwen/Ollama agents, 34 courses, and a 34-no...
View System Architecture